


ภาพรวม
EtherCAT เป็นระบบฟิลด์บัสบนอีเทอร์เน็ตที่มีสถาปัตยกรรมแบบเปิด CAT ใน EtherCAT เป็นตัวย่อของ Control Automation Technology เดิมพัฒนาโดย Beckhoff Automation GmbH ในประเทศเยอรมนี EtherCAT กำหนดมาตรฐานใหม่สำหรับประสิทธิภาพตามเวลาจริงและความยืดหยุ่นของโทโพโลยี ในขณะเดียวกันก็ปฏิบัติตามหรือแม้แต่ลดต้นทุนของการใช้ฟิลด์บัส EtherCAT ยังนำเสนอการซิงโครไนซ์อุปกรณ์ที่มีความแม่นยำสูง ความซ้ำซ้อนของสายเคเบิลเสริม และ Functional Security Protocol (SIL3)
หลักการ
มีโซลูชันอีเธอร์เน็ตหลายตัวเพื่อให้การทำงานตามเวลาจริง: ตัวอย่างเช่น การปิดใช้งานกระบวนการเข้าถึง CSMA/CD ผ่านเลเยอร์โปรโตคอลที่สูงกว่า และแทนที่ด้วยการแบ่งส่วนเวลาหรือขั้นตอนการสำรวจ รูปแบบอื่นๆ ใช้สวิตช์ส่วนตัวและกระจายแพ็กเก็ตอีเธอร์เน็ตด้วยการควบคุมเวลาที่แม่นยำ แม้ว่าโซลูชันเหล่านี้จะสามารถส่งแพ็กเก็ตไปยังโหนดอีเทอร์เน็ตที่เชื่อมต่อได้อย่างรวดเร็วและแม่นยำ แต่การใช้แบนด์วิธต่ำ โดยเฉพาะอย่างยิ่งสำหรับอุปกรณ์อัตโนมัติทั่วไป เพราะแม้ข้อมูลจะน้อยมากๆ ก็ต้องส่งอีเทอร์เน็ตเฟรมแบบเต็ม นอกจากนี้ เวลาที่ต้องใช้ในการเปลี่ยนเส้นทางไปยังเอาต์พุตหรือตัวควบคุมไดรฟ์ และเพื่ออ่านข้อมูลอินพุตนั้นขึ้นอยู่กับโหมดการดำเนินการเป็นส่วนใหญ่ บ่อยครั้งที่จำเป็นต้องใช้ซับบัส โดยเฉพาะอย่างยิ่งในระบบโมดูลาร์ I/O ซึ่งเช่น Beckhoff K-bus จะเพิ่มความเร็วในการส่งข้อมูลผ่านระบบบัสซิงโครนัส แต่การซิงโครไนซ์ดังกล่าวจะไม่หลีกเลี่ยงความล่าช้าในการส่งสัญญาณบัสสื่อสาร
ด้วย EtherCAT เบ็คฮอฟฟ์สามารถเอาชนะข้อจำกัดของระบบเหล่านี้ของโซลูชันอีเทอร์เน็ตอื่นๆ ได้: ไม่จำเป็นต้องรับแพ็กเก็ตอีเทอร์เน็ตที่จุดเชื่อมต่อแต่ละจุดอีกต่อไป ถอดรหัสและคัดลอกลงในข้อมูลการประมวลผล เมื่อเฟรมผ่านแต่ละอุปกรณ์ รวมถึงอุปกรณ์ปลายทางที่อยู่ภายใต้ EtherCAT จะอ่านข้อมูลจากตัวควบคุมสถานีที่มีความสำคัญต่ออุปกรณ์นั้น ในทำนองเดียวกัน ข้อมูลป้อนเข้าสามารถแทรกลงในข้อความเมื่อผ่านไปได้ หลังจากเฟรมผ่านไปแล้ว (ล่าช้าเพียงไม่กี่บิต) สถานีสเลฟจะจดจำคำสั่งที่เกี่ยวข้องและประมวลผล กระบวนการนี้ดำเนินการผ่านฮาร์ดแวร์ในตัวควบคุมสลาฟ ดังนั้นจึงไม่ขึ้นกับระบบการทำงานแบบเรียลไทม์หรือประสิทธิภาพของโปรเซสเซอร์ของซอฟต์แวร์โปรโตคอลสแต็ก สเลฟ EtherCAT สุดท้ายในเซ็กเมนต์เครือข่ายส่งคืนข้อความที่ประมวลผลสมบูรณ์ เพื่อให้ข้อความถูกส่งกลับเป็นข้อความตอบกลับจากสเลฟแรกไปยังมาสเตอร์
จากมุมมองของอีเทอร์เน็ต เซ็กเมนต์บัส EtherCAT เป็นเพียงอุปกรณ์อีเทอร์เน็ตขนาดใหญ่ที่รับและส่งเฟรมอีเทอร์เน็ต อย่างไรก็ตาม "อุปกรณ์" นี้ไม่มีคอนโทรลเลอร์อีเทอร์เน็ตตัวเดียวที่มีไมโครโปรเซสเซอร์ดาวน์สตรีม แต่มีสถานีสเลฟ EtherCAT จำนวนมากเท่านั้น เช่นเดียวกับอีเทอร์เน็ตอื่นๆ EtherCAT ไม่ต้องการสวิตช์เพื่อสร้างการสื่อสาร ส่งผลให้ระบบ EtherCAT บริสุทธิ์
ผลงาน
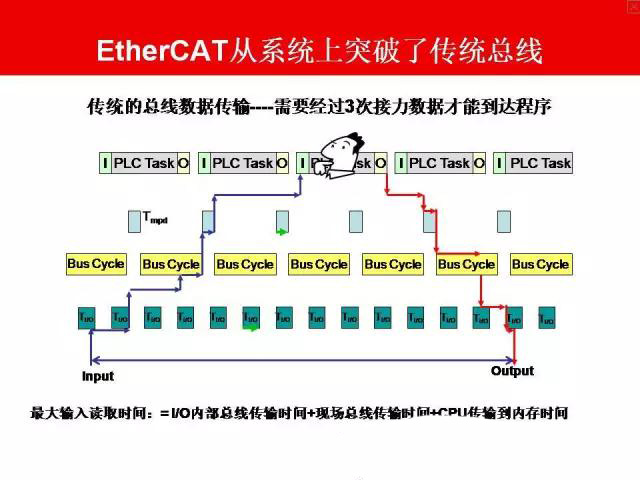
EtherCAT มาถึงระดับใหม่ของประสิทธิภาพเครือข่าย ระยะเวลาการรีเฟรชของข้อมูล I/O แบบกระจาย 1000 มีค่าเพียง 30μs ซึ่งรวมรอบเวลาของเทอร์มินัล ผ่านอีเธอร์เน็ตเฟรม สามารถแลกเปลี่ยนข้อมูลการประมวลผลได้สูงสุด 1486 ไบต์ เทียบเท่ากับ I/O ดิจิตอลเกือบ 12,000 โวลุ่ม ข้อมูลจำนวนนี้สามารถส่งในเวลาเพียง 300μs
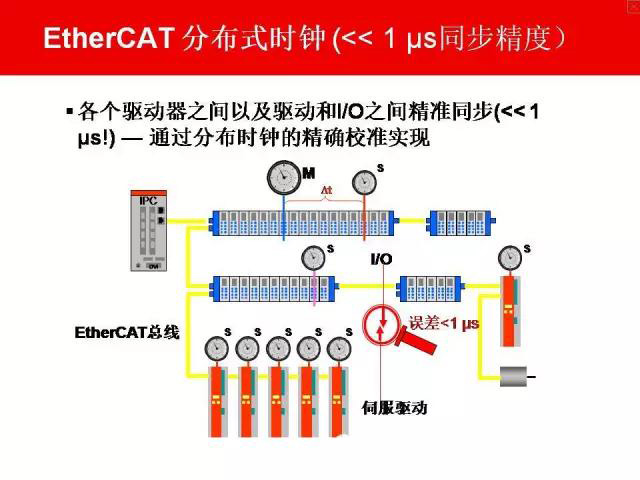
การสื่อสารกับ 100 เพลาเซอร์โวเพียง100μs ในช่วงเวลานี้ สามารถระบุค่าการตั้งค่าและข้อมูลการควบคุมให้กับแกนทั้งหมดและสามารถรายงานตำแหน่งและสถานะจริงได้ เทคโนโลยีนาฬิกาแบบกระจายช่วยให้มั่นใจว่าค่าเบี่ยงเบนของเวลาซิงโครไนซ์ระหว่างแกนเหล่านี้น้อยกว่า 1 ไมโครวินาที
ด้วยประสิทธิภาพที่ยอดเยี่ยมของเทคโนโลยี EtherCAT เราสามารถทำให้เป็นจริงถึงวิธีการควบคุมซึ่งระบบฟิลด์บัสแบบดั้งเดิมไม่สามารถรับรู้ได้ ด้วยวิธีนี้ยังสามารถสร้างวงจรควบคุมความเร็วสูงพิเศษผ่านบัสได้อีกด้วย ฟังก์ชันที่ก่อนหน้านี้ต้องการการสนับสนุนฮาร์ดแวร์แบบเนทีฟโดยเฉพาะ ตอนนี้สามารถแมปในซอฟต์แวร์ได้แล้ว ทรัพยากรแบนด์วิธขนาดใหญ่ทำให้สามารถส่งข้อมูลสถานะไปพร้อมกับข้อมูลใดๆ เทคโนโลยี EtherCAT ช่วยให้เทคโนโลยีการสื่อสารสามารถจับคู่กับ PCS อุตสาหกรรมที่ทันสมัยและมีประสิทธิภาพสูงได้ ระบบบัสไม่ใช่คอขวดในการควบคุมความคิดอีกต่อไป การส่งข้อมูลใน I/O แบบกระจายมีประสิทธิภาพเกินกว่าที่อินเตอร์เฟส I/O ภายในเครื่องจะทำได้เท่านั้น
ข้อได้เปรียบด้านประสิทธิภาพเครือข่ายนี้เห็นได้ชัดในคอนโทรลเลอร์ขนาดเล็กที่มีกำลังการประมวลผลค่อนข้างปานกลาง ลูปความเร็วสูงของ EtherCAT ซึ่งสามารถทำได้ระหว่างลูปควบคุมสองลูป ดังนั้น คอนโทรลเลอร์จึงมีข้อมูลอินพุตล่าสุดอยู่เสมอ และความล่าช้าในการกำหนดแอดเดรสเอาต์พุตจะน้อยมาก พฤติกรรมการตอบสนองของคอนโทรลเลอร์สามารถปรับปรุงได้อย่างมากโดยไม่ต้องเพิ่มพลังการประมวลผลของตัวเอง
หลักการของ EtherCAT สามารถปรับขนาดได้และไม่จำกัดแบนด์วิธที่ 100 เมกะบิต - เป็นไปได้ที่จะขยายขนาดเป็นกิกะบิตอีเทอร์เน็ต
EtherCAT แทนที่ PCI:
ด้วยการเร่งการพัฒนาการย่อขนาดส่วนประกอบพีซี ปริมาณของพีซีอุตสาหกรรมส่วนใหญ่ขึ้นอยู่กับจำนวนสล็อตที่ต้องการ
การใช้แบนด์วิธอีเธอร์เน็ตความเร็วสูงและฮาร์ดแวร์การสื่อสาร EtherCAT (ตัวควบคุมสเลฟ EtherCAT) แบนด์วิดท์ข้อมูลได้เปิดโอกาสใหม่ของแอปพลิเคชัน: อินเทอร์เฟซที่ปกติอยู่ใน IPC ถูกถ่ายโอนไปยังเทอร์มินัลอินเทอร์เฟซอัจฉริยะในระบบ EtherCAT นอกเหนือจาก I/O แบบกระจาย แกน และหน่วยควบคุมแล้ว ระบบที่ซับซ้อน เช่น สถานีหลักฟิลด์บัส อินเทอร์เฟซอนุกรมความเร็วสูง เกตเวย์ และอินเทอร์เฟซการสื่อสารอื่นๆ สามารถระบุผ่านพอร์ตอีเทอร์เน็ตบนพีซีได้ แม้แต่อุปกรณ์อีเธอร์เน็ตอื่นๆ ที่ไม่มีข้อจำกัดของตัวแปรโปรโตคอลก็สามารถเชื่อมต่อผ่านเทอร์มินัล DVS ได้ ขนาดเมนเฟรมของพีซีอุตสาหกรรมมีขนาดเล็กลง ต้นทุนลดลง อินเทอร์เฟซอีเธอร์เน็ตก็เพียงพอที่จะจัดการกับงานด้านการสื่อสารทั้งหมด
ใช้อีเทอร์เน็ตแทนอุปกรณ์ PCI fieldbus (PROFIBUS, CANopen, DeviceNet, AS-i เป็นต้น) สำหรับการรวมผ่านเทอร์มินัลหลัก fieldbus แบบกระจาย การไม่ใช้ fieldbus master จะบันทึกสล็อต PCI ในพีซี
โทโพโลยีแบบบัส
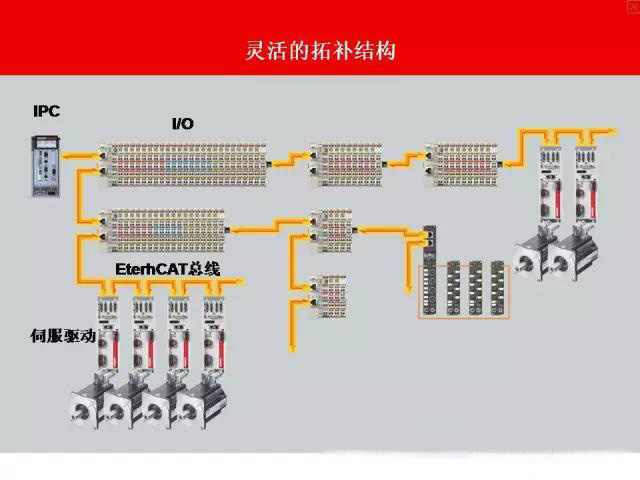
บัส ต้นไม้ หรือดาว: EtherCAT รองรับโทโพโลยีเกือบทั้งหมด ดังนั้น โครงสร้างบัสที่ได้มาจากฟิลด์บัสจึงสามารถใช้กับอีเทอร์เน็ตได้เช่นกัน การรวมกันของบัสและโครงสร้างสาขามีประโยชน์อย่างยิ่งสำหรับการเดินสายระบบ อินเทอร์เฟซทั้งหมดอยู่บนข้อต่อ ทำให้ไม่ต้องใช้สวิตช์เพิ่มเติม แน่นอน คุณยังสามารถใช้โทโพโลยีอีเทอร์เน็ตแบบสตาร์ที่ใช้สวิตช์แบบดั้งเดิมได้อีกด้วย
การใช้สายส่งสัญญาณที่แตกต่างกันสามารถเพิ่มความยืดหยุ่นในการเดินสายได้สูงสุด สายเคเบิลปลั๊กอินอีเทอร์เน็ตมาตรฐานที่ยืดหยุ่นและราคาไม่แพงสามารถส่งสัญญาณผ่านโหมดอีเทอร์เน็ต (100baseTX) หรือผ่านบัส E ใยแก้วนำแสง (Pfos) สามารถนำไปใช้งานพิเศษได้ แบนด์วิธของอีเธอร์เน็ต (เช่น สายออปติกและสายทองแดงที่แตกต่างกัน) สามารถใช้ร่วมกับสวิตช์หรือตัวแปลงสื่อ คุณสมบัติทางกายภาพของ Fast Ethernet ช่วยให้อุปกรณ์อยู่ห่างกันได้ 100 เมตร ในขณะที่ E-bus สามารถอยู่ห่างกันได้เพียง 10 เมตร สามารถเลือก Fast Ethernet หรือ E-bus ได้ตามความต้องการระยะทาง ระบบ EtherCAT สามารถรองรับอุปกรณ์ได้สูงสุด 65535 เครื่อง ดังนั้นขนาดเครือข่ายโดยรวมจึงแทบไม่จำกัด
คุณสามารถเลือกโทโพโลยีได้อย่างอิสระ การเดินสายมีความยืดหยุ่นสูงสุด: ไม่ว่าจะใช้สวิตช์ คือการใช้โครงสร้างโทโพโลยีแบบบัส หรือโครงสร้างโทโพโลยีแบบทรี การจัดสรรที่อยู่อัตโนมัติ คุณไม่จำเป็นต้องตั้งค่าที่อยู่ IP
ความใจกว้าง
EtherCAT ไม่เพียงเข้ากันได้อย่างสมบูรณ์กับอีเทอร์เน็ตเท่านั้น แต่ยังมีคุณสมบัติการออกแบบแบบเปิดที่ไม่เหมือนใคร: มันสามารถอยู่ร่วมกับโปรโตคอลอีเธอร์เน็ตอื่น ๆ ที่ให้บริการที่หลากหลาย และทั้งหมดนี้อยู่ร่วมกันบนสื่อกายภาพเดียวกัน - โดยปกติจะมีผลกระทบเพียงเล็กน้อยต่อ ประสิทธิภาพของเครือข่ายโดยรวม อุปกรณ์อีเธอร์เน็ตมาตรฐานสามารถเชื่อมต่อกับระบบ EtherCAT ผ่านเทอร์มินัลสวิตช์ ซึ่งไม่ส่งผลต่อรอบเวลา อุปกรณ์ที่ติดตั้งอินเทอร์เฟซฟิลด์บัสแบบดั้งเดิมสามารถรวมเข้ากับเครือข่ายผ่านการเชื่อมต่อกับเทอร์มินัลมาสเตอร์ฟิลด์บัส EtherCAT ตัวแปรโปรโตคอล UDP ช่วยให้อุปกรณ์สามารถรวมเข้ากับอินเทอร์เฟซสล็อตใดก็ได้ EtherCAT เป็นโปรโตคอลเปิดเต็มรูปแบบที่ได้รับการยอมรับว่าเป็นข้อมูลจำเพาะของ IEC อย่างเป็นทางการ (IEC/PAS62407)