


ในตัวควบคุม PLCopen ระบบพิกัดคือจุดอ้างอิงเพื่อกำหนดองศาอิสระ (DOF) หกระดับ วิศวกรจำเป็นต้องเข้าใจว่าระบบพิกัดต่างๆ มีปฏิสัมพันธ์กันอย่างไร และเฟรมใดมีความสำคัญต่อการทำความเข้าใจ
การทำความเข้าใจความแตกต่างระหว่างระบบพิกัดและวิธีการโต้ตอบระหว่างกัน เป็นกุญแจสำคัญในการบรรลุผลสำเร็จในการควบคุมการเคลื่อนไหวโดยใช้กลุ่ม ในส่วนที่ 4 ของ PLCopen เป็นมาตรฐานระดับโลกสำหรับการควบคุมการเคลื่อนที่ของคอนโทรลเลอร์ที่ตั้งโปรแกรมได้ของ IEC6111-3 แนวคิดของการเคลื่อนไหวที่ประสานกันหลายแกนโดยใช้กลุ่ม กลุ่มคือชุดของแกนที่ทำงานร่วมกันตามกลไกทั่วไปเพื่อสร้างเส้นทางการเคลื่อนที่ในสามมิติ ตัวอย่าง ได้แก่ ระบบโครงสำหรับตั้งสิ่งของ หุ่นยนต์แขนกล หุ่นยนต์สามเหลี่ยมหรือกลไกการเชื่อมต่อ หลายแกนทำงานร่วมกันเพื่อให้เกิดการเคลื่อนไหวหลายมิติของอุปกรณ์
ในฐานะที่เป็นส่วนหนึ่งของฟังก์ชันการทำงานใหม่ แนวคิดของระบบพิกัดในคอนโทรลเลอร์ได้กลายเป็นหัวข้อสำคัญที่ต้องทำความเข้าใจ ระบบพิกัดคือจุดอ้างอิงที่กำหนดองศาอิสระทั้งหก (DOFs) : X, Y และ Z สำหรับพิกัดคาร์ทีเซียน และมุม Rx, Ru และ Rz ที่อธิบายองศาการหมุนของแต่ละแกน (เรียกว่า มุมออยเลอร์) .
แต่ละกลไก ส่วนประกอบ หรือหน่วยงานภายใต้การควบคุมมีระบบพิกัดของตนเอง เนื่องจากคอนโทรลเลอร์ PLCopen สามารถควบคุมได้หลายกลุ่ม โดยแต่ละกลุ่มทำงานในหลายส่วน จึงเป็นสิ่งสำคัญสำหรับการทำความเข้าใจโปรแกรมเมอร์ในการจดจำว่าระบบพิกัดต่างๆ โต้ตอบกันอย่างไร
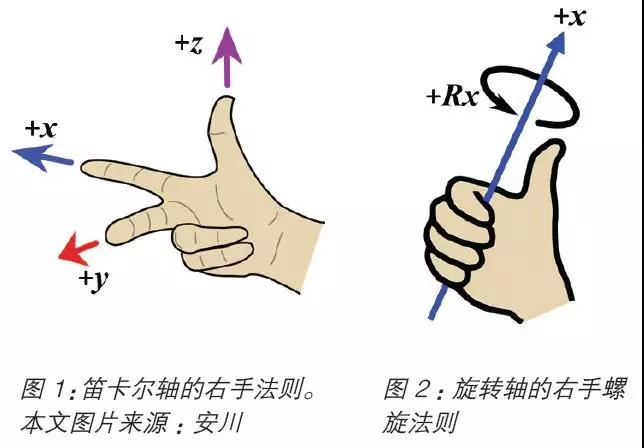
ระบบพิกัดแต่ละระบบมีจุดกำเนิด ซึ่งใช้เพื่อกำหนดจุดศูนย์ในพิกัดทั้งหมด ทิศทางของแต่ละแกนถูกกำหนดโดยกฎมือขวา (ดูรูปที่ 1) หากนิ้วชี้ชี้ไปในทิศทางบวกของ X นิ้วกลางที่ยื่นออกมา (ทำมุมฉากกับนิ้วชี้) จะชี้ไปในทิศทางบวกของ Y และนิ้วหัวแม่มือที่ขยายออกจะชี้ไปในทิศทางบวกของ Z
ทิศทางของมุมถูกกำหนดโดยใช้กฎเกลียวขวา (ดูรูปที่ 2) นิ้วหัวแม่มือชี้ไปในทิศทางบวกของแกน และนิ้วงอไปรอบๆ แกนในทิศทางการหมุนที่เป็นบวกของแกน
ตำแหน่งของมอเตอร์
ในที่สุดตัวควบคุมจะควบคุมตำแหน่งของมอเตอร์แต่ละตัว แต่ละแกนในกลุ่มมีระบบพิกัดแกน (ACS) ซึ่งเป็นตำแหน่งการหมุนของมอเตอร์ สำหรับกลไกที่ซับซ้อนส่วนใหญ่ เช่น หุ่นยนต์แขนกล หุ่นยนต์สามเหลี่ยม และกลไกการเชื่อมต่อ ตำแหน่งของระบบพิกัดแกนเดียวไม่ได้หมายความว่าต้องทำสิ่งใดๆ เพียงอย่างเดียว โดยการประสานงานของแกนเหล่านี้ทำให้ตำแหน่งของเครื่องจักรถูกกำหนดโดยใช้การคำนวณทางจลนศาสตร์ การคำนวณเหล่านี้สามารถทำได้ภายในตัวควบคุมหรือโดยตัวควบคุมหุ่นยนต์แบบสแตนด์อโลน
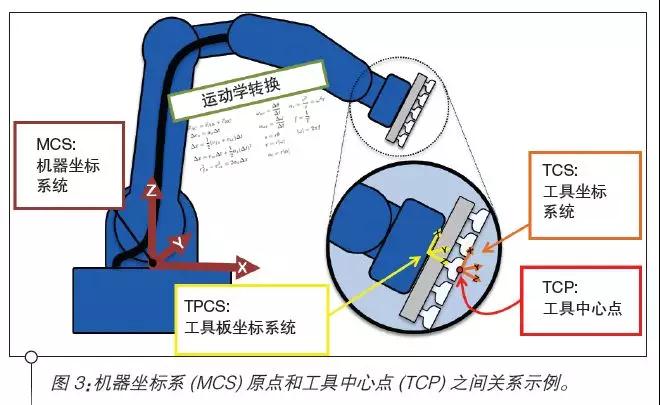
ระบบพิกัดพื้นฐานสำหรับแต่ละกลุ่มคือระบบพิกัดเครื่อง (MCS) ผู้ผลิตเครื่องจักรกำหนดแหล่งที่มาของระบบพิกัดเครื่องจักร สำหรับหุ่นยนต์แขนกลและหุ่นยนต์สามเหลี่ยม โดยปกติจะอยู่ที่ฐานของหุ่นยนต์ จากนั้นตัวควบคุมจะทำการคำนวณจลนศาสตร์เพื่อกำหนดระบบพิกัดของแผงเครื่องมือ (TPCS) ซึ่งเป็นจุดสิ้นสุดของเครื่องจักร ระบบพิกัดนี้ไม่มีประโยชน์สำหรับโปรแกรมเมอร์ แต่สามารถใช้กำหนดที่มาของตำแหน่งเครื่องมือได้ มีดมีระบบพิกัดของตัวเอง คือ ระบบพิกัดเครื่องมือ (TCS)
คำสั่งตำแหน่ง
โดยทั่วไปแล้ว เครื่องมือจะอยู่กึ่งกลางที่ส่วนท้ายของเครื่องจักร ดังนั้นสิ่งนี้อาจทำได้ง่ายเพียงแค่การชดเชยในทิศทางบวก Z ของระบบพิกัดกระดานเครื่องมือ และอาจต้องใช้ส่วนประกอบ Rz เพื่อพิจารณาการหมุนด้วย ระบบพิกัดของเครื่องมือมักใช้สำหรับการเคลื่อนที่ช้าและตำแหน่งการสอน แต่มักไม่ค่อยใช้ในการเคลื่อนที่อัตโนมัติ จุดกำเนิดของระบบพิกัดเครื่องมือคือจุดศูนย์กลางเครื่องมือ (TCP) ซึ่งเป็นจุดเริ่มต้นของการแทนที่คำสั่ง เมื่อมีการเรียกใช้การเปลี่ยนแปลงในระบบพิกัดของเครื่องจักร จุดศูนย์กลางของเครื่องมือจะเคลื่อนไปยังตำแหน่งนั้น (ดูรูปที่ 3)
เนื่องจากแต่ละกลุ่มมีต้นกำเนิดระบบพิกัดเครื่องของตัวเอง การย้ายหลายกลุ่มไปยังตำแหน่งเดียวกันในอวกาศทำให้แต่ละกลุ่มต้องมีคำสั่งตำแหน่งของตนเองโดยสัมพันธ์กับตำแหน่งระบบพิกัดเครื่อง ตัวอย่างเช่น หากหุ่นยนต์หยิบสินค้าสองตัวหยิบสินค้าจากสายพานลำเลียงเดียวกัน จากนั้นรถยกแต่ละตัวจะเคลื่อนที่ไปยังตำแหน่งเดียวกันบนสายพานลำเลียง จำเป็นต้องมีคำแนะนำตำแหน่งระบบพิกัดเครื่องจักรที่แตกต่างกัน
เพื่อลดความซับซ้อนของการกระจัดในพื้นที่ที่ใช้ร่วมกันที่คล้ายกัน สามารถหาจุดกำเนิดของระบบพิกัดเครื่องจักรสำหรับแต่ละกลุ่มได้จากจุดกำเนิดของระบบพิกัดโลก (WCS) บวกกับค่าชดเชย แต่ละหน่วยงานจะมีแหล่งพิกัดโลกเพียงแหล่งเดียว เมื่อคุณกำหนดค่ากลุ่มเดียว คุณต้องกำหนดออฟเซ็ตให้กับจุดกำเนิดของระบบพิกัดโลก สิ่งนี้ทำให้หลายหน่วยงานสามารถใช้ระบบพิกัดร่วมกันเพื่อลดความซับซ้อนในการเขียนโปรแกรม
ระบบพิกัดสุดท้ายที่ต้องพิจารณาคือระบบพิกัดส่วนประกอบ (PCS) ระบบพิกัดนี้ใช้เพื่อกำหนดตำแหน่งและทิศทางของวัตถุแต่ละชิ้นในอวกาศโลก จุดกำเนิดของระบบพิกัดนี้อยู่ที่ส่วนและเคลื่อนไปพร้อมกับส่วน สิ่งนี้มีประโยชน์เมื่อใช้งานกับชิ้นส่วนแต่ละชิ้น เช่น ในการหยิบและวาง การใช้งานอื่นๆ ได้แก่ การติดตามสายพานลำเลียง ซึ่งส่วนประกอบเคลื่อนที่ไปตามสายพานลำเลียง ในกรณีนี้ ระบบพิกัดส่วนประกอบจะเคลื่อนที่โดยสัมพันธ์กับจุดกำเนิดของระบบพิกัดโลกและระบบพิกัดเครื่องจักร ดังนั้น การย้ายจุดศูนย์กลางเครื่องมือของเครื่องจักรไปยังตำแหน่งระบบพิกัดส่วนประกอบเฉพาะจะต้องคำนึงถึงค่าชดเชยที่เปลี่ยนแปลงระหว่างค่าต่างๆ ระบบพิกัด (ดูรูปที่ 4)
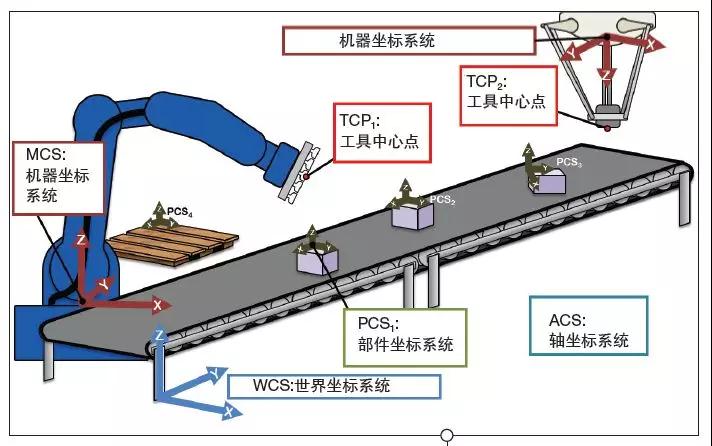
การทำความเข้าใจความแตกต่างระหว่างระบบพิกัดและวิธีการโต้ตอบระหว่างกัน เป็นกุญแจสำคัญในการควบคุมการเคลื่อนไหวโดยใช้กลุ่มใน IEC ให้ประสบความสำเร็จ ระบบพิกัดที่แตกต่างกันทำงานร่วมกันเพื่อให้การดำเนินการที่ต้องการสำเร็จ
ตัวอย่างการติดตามสายพานลำเลียง
ในแอปพลิเคชันการติดตามสายพานลำเลียง คำสั่งแรกอาจเป็นการย้ายจุดศูนย์กลางของเครื่องมือในระบบพิกัดของเครื่องจักรเพื่อหาตำแหน่งศูนย์กลางของเครื่องมือไปยังตำแหน่งเริ่มต้นของพื้นที่ติดตาม มีการกำหนดตำแหน่งและการวางแนวของชิ้นส่วน และรูทีนการติดตามเครื่องส่งสัญญาณจะคำนวณค่าชดเชยของชิ้นส่วนไปยังจุดกำเนิดของระบบพิกัดของเครื่องจักรกลไก ค่าชดเชยนี้กำหนดระบบพิกัดส่วนประกอบของชิ้นส่วนและความสัมพันธ์ระหว่างระบบพิกัดของเครื่องจักรและฟังก์ชันการติดตามของสายพานลำเลียง ออฟเซ็ตของระบบพิกัดส่วนประกอบจะถูกปรับเมื่อชิ้นส่วนเคลื่อนที่ จากนั้นผู้ใช้กำหนดการเคลื่อนย้ายในพื้นที่ระบบพิกัดชิ้นส่วนเพื่อรับชิ้นส่วน เนื่องจากออฟเซ็ตระบบพิกัดส่วนประกอบมีอิสระ 6 องศา การเปิดกล่องบนสายพานจึงสามารถทำได้เช่นกันหากจำเป็น จากนั้นผู้ใช้ทำการแทนที่ในพื้นที่ระบบพิกัดชิ้นส่วนเพื่อรับชิ้นส่วน
การวางแนวเครื่องมือจะจับคู่กับชิ้นส่วนโดยอัตโนมัติ (หากจำเป็น) และการชดเชยระหว่างระบบพิกัดได้คำนึงถึงปัจจัยเหล่านี้ด้วย ตำแหน่งระบบพิกัดชิ้นส่วนเดียวกันใช้สำหรับแต่ละปิ๊กอัพ และค่าชดเชยระบบพิกัดชิ้นส่วนจะเปลี่ยนเฉพาะเมื่อพบชิ้นส่วนใหม่เท่านั้น เนื่องจากฟังก์ชันการติดตามสายพานลำเลียงจะอัปเดตออฟเซ็ตของระบบพิกัดส่วนประกอบอย่างต่อเนื่อง จุดศูนย์กลางของเครื่องมือจึงถูกติดตามไปตามทิศทางบวกของสายพานลำเลียงเพื่อแก้ปัญหาการเคลื่อนที่ของส่วนประกอบ