


ขณะนี้องค์กรการผลิตกำลังหันไปใช้การผลิตอัจฉริยะ และการเปิดตัวหุ่นยนต์อุตสาหกรรมก็เป็นทางเลือกของคนส่วนใหญ่ การใช้งานโดยทั่วไปของหุ่นยนต์อุตสาหกรรม ได้แก่ การเชื่อม การพ่นสี การประกอบ การรวบรวม และการจัดวาง (เช่น การบรรจุหีบห่อ การจัดวางบนพาเลท และ SMT) การตรวจสอบและทดสอบผลิตภัณฑ์ เสร็จงานอย่างมีประสิทธิภาพ ทนทาน รวดเร็ว และแม่นยำ เทคโนโลยีหุ่นยนต์อุตสาหกรรมมีการเปลี่ยนแปลงอย่างรวดเร็วและก้าวหน้าอย่างน่าทึ่งในช่วงหลายปีที่ผ่านมา ตั้งแต่การหยิบและวางทั่วไปไปจนถึงหุ่นยนต์ทำงานร่วมกันที่มีความแม่นยำสูง
ที่โรงงาน คุณจะไม่เห็นหุ่นยนต์วิ่งหรือกระโดดเหมือนหุ่นยนต์ของ Boston Dynamics แต่คุณจะเห็นว่าพวกเขาทำงานได้อย่างไร้ที่ติ ปลดปล่อยพนักงานจากงานที่อันตราย น่าเบื่อ และซ้ำซาก
เมื่อเร็ว ๆ นี้ สถาบันมาตรฐานและเทคโนโลยีแห่งชาติของสหรัฐอเมริการะบุหุ่นยนต์สี่ประเภทที่เกี่ยวข้องกับอุตสาหกรรมการผลิตมากที่สุด ได้แก่ หุ่นยนต์แบบประกบ หุ่นยนต์ SCARA หุ่นยนต์คาร์ทีเซียน และหุ่นยนต์ร่วมปฏิบัติงาน
เฟิร์ส หุ่นยนต์ประกบ
หุ่นยนต์ที่ประกบเป็นหุ่นยนต์ที่มีโครงร่างข้อต่อสองข้อต่อคล้ายกับแขนมนุษย์ของเรา หุ่นยนต์แบบประกบสามารถจำแนกตามจำนวนจุดหมุน โดยอุปกรณ์บางอย่างมีอิสระถึงเจ็ดระดับ ความซับซ้อนทางกลของหน่วยเหล่านี้ทำให้มีราคาค่อนข้างแพงและช้ากว่าประเภทอื่นเล็กน้อย
หุ่นยนต์แบบประกบยังคงเป็นหุ่นยนต์ประเภทที่ใหญ่ที่สุด ตามข้อมูลของ InteractAnalysis หุ่นยนต์ประกบคิดเป็นร้อยละ 59.6 ของการขนส่งทั่วโลกในปี 2562 และคาดว่าจะคิดเป็นร้อยละ 57.5 ของตลาดทั้งหมดภายในปี 2566
ข้อได้เปรียบของหุ่นยนต์แบบประกบคือสามารถหลีกเลี่ยงสิ่งกีดขวางที่จะขวางกั้นหุ่นยนต์ประเภทอื่นได้ อุปกรณ์เหล่านี้อาจเป็นประเภทที่ใช้กันมากที่สุดในปัจจุบัน สามารถใช้สำหรับ: รับ-วาง, จ่าย, บรรจุ, ชิ้นส่วนและการเชื่อม ฯลฯ
ที่สอง. หุ่นยนต์สการ่า
หุ่นยนต์ SCARA ซึ่งเป็นหุ่นยนต์แขนกลหลายข้อต่อในแนวนอน สามารถเคลื่อนที่ไปตามแกน x และ y ได้ แต่แขนจะแข็งในทิศทางของแกน Z และล็อคอยู่กับที่ตามแกน z ด้วยเหตุนี้ หุ่นยนต์ SCARA จึงปฏิบัติตามข้อกำหนดแบบเลือกปฏิบัติได้ ซึ่งมีข้อได้เปรียบในการประกอบบางอย่าง เช่น การใส่หมุดกลมลงในรูกลม
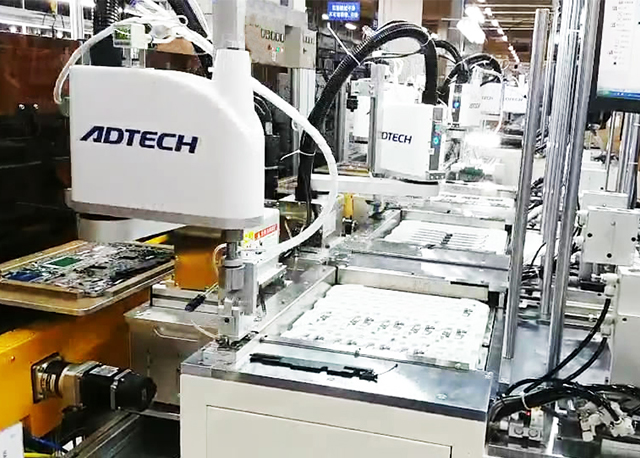
หุ่นยนต์ SCARA ภาพถ่าย: ADTECH
อิสระที่น้อยลงของ SCARA หมายถึงมอเตอร์ที่น้อยลง การคำนวณการควบคุมและอัลกอริธึมการควบคุมที่ง่ายขึ้น และการใช้พลังงานคอมพิวเตอร์ที่น้อยลง มีแกนน้อยลงระหว่างฐานและชิ้นส่วนที่จะสร้าง ซึ่งหมายความว่าข้อผิดพลาดสะสมจะลดลงด้วย
ข้อพิจารณาที่สำคัญในวิทยาการหุ่นยนต์ตั้งพื้นโรงงานคือ หุ่นยนต์สามารถทำงานได้ไกลแค่ไหนจากแท่นเมื่อเทียบกับพื้นที่ภาคพื้นดินที่แท่นครอบครอง และ SCARA ได้เปรียบมากในแง่นี้ ซึ่งโดยปกติแล้วหุ่นยนต์จะใช้พื้นที่บนพื้นโรงงานน้อยกว่า
แม้ว่าเครื่อง SCARA จะมีข้อจำกัด แต่โดยรวมแล้วมันเป็นหุ่นยนต์ที่เร็วกว่า ถูกกว่า แม่นยำกว่า และควบคุมง่ายกว่า
ที่สาม. หุ่นยนต์คาร์ทีเซียน
หุ่นยนต์คาร์ทีเซียนหรือที่เรียกว่าหุ่นยนต์คาร์ทีเซียน มันสามารถเคลื่อนที่ได้โดยตรงตามแกนสามแกน (ความยาว ความกว้าง และความสูง) เนื่องจากโครงสร้างนี้มีความแข็งแรงโดยธรรมชาติ จึงสามารถใช้งานได้ภายใต้น้ำหนักที่มากที่สุด
ความแตกต่างระหว่างหุ่นยนต์คาร์ทีเซียนและหุ่นยนต์ SCARA คือความสามารถในการเคลื่อนที่บนแกน z เมื่อเทียบกับทั้งสองแบบ การตอบสนองของ SCARA จะเร็วกว่า อุปกรณ์จะค่อนข้างสะอาด การติดตั้งที่นั่งแบบที่นั่งเดียวต้องใช้พื้นที่ขนาดเล็ก ดังนั้นจึงเป็นวิธีการติดตั้งที่ง่ายกว่าและไม่มีสิ่งกีดขวาง ในทางกลับกัน SCARA จะมีราคาแพงกว่าแขนหุ่นยนต์แบบคาร์ทีเซียนแบบดั้งเดิม และซอฟต์แวร์ควบคุมจะต้องมีกลไกจลนศาสตร์แบบผกผันสำหรับการเคลื่อนที่เชิงเส้นทวีน นอกจากนี้ หุ่นยนต์คาร์ทีเซียนยังสามารถใช้หยิบ ประกอบ และแม้แต่กระจายวัสดุ เช่น กาว
ประการที่สี่ COBOT (หุ่นยนต์สหกรณ์)
หุ่นยนต์ร่วมปฏิบัติงาน (เรียกสั้นๆ ว่าโคบอท) เป็นหุ่นยนต์ที่ออกแบบมาให้มีปฏิสัมพันธ์ใกล้ชิดกับมนุษย์ในพื้นที่ทำงานร่วมกัน จนถึงปี 2010 หุ่นยนต์อุตสาหกรรมส่วนใหญ่ได้รับการออกแบบให้ทำงานโดยอัตโนมัติหรือมีคำแนะนำที่จำกัด ดังนั้น หุ่นยนต์จึงไม่ต้องกังวลเกี่ยวกับการมีปฏิสัมพันธ์ใกล้ชิดกับมนุษย์ และการดำเนินการของหุ่นยนต์ก็ไม่ต้องกังวลเกี่ยวกับความปลอดภัยของผู้คนรอบข้าง ซึ่งทั้งหมดนี้ เป็นคุณสมบัติที่หุ่นยนต์ทำงานร่วมกันต้องคำนึงถึง
ตามที่อธิบายโดย International Federation of Robotics (IFR) หุ่นยนต์อุตสาหกรรมเพื่อการทำงานร่วมกัน (COBOTS) ได้รับการออกแบบให้ทำงานร่วมกับมนุษย์เพื่อปฏิบัติงานในอุตสาหกรรม ตาม IFR ความร่วมมือนี้เกิดขึ้นในสี่ระดับ:
หน่วยงานที่แยกจากกัน: มนุษย์และหุ่นยนต์ทำงานใกล้เคียงกัน แต่ในพื้นที่ทำงานทางกายภาพที่แยกจากกัน ไม่มีการโต้ตอบหรือการซิงโครไนซ์ระหว่างมนุษย์กับคอมพิวเตอร์
การทำงานร่วมกันตามลำดับ: มีจุดตัดระหว่างพื้นที่ทำงานของมนุษย์และหุ่นยนต์ อย่างไรก็ตาม การกระทำของผู้เข้าร่วมคนหนึ่งจะเริ่มขึ้นหลังจากการกระทำของผู้เข้าร่วมอีกคนหนึ่งเสร็จสิ้นแล้วเท่านั้น
ความร่วมมือ: ผู้คนและคนงานทำงานร่วมกัน
ความร่วมมือที่ตอบสนอง: หุ่นยนต์ตอบสนองต่อการกระทำของมนุษย์แบบเรียลไทม์
ระดับเหล่านี้แสดงไว้ด้านล่าง พื้นที่สีเขียวแสดงถึงพื้นที่ทำงานของหุ่นยนต์และพื้นที่สีเหลืองแสดงถึงพื้นที่ทำงานของผู้ปฏิบัติงาน
การทำงานร่วมกันตามลำดับเป็นระดับขั้นสูงที่สุดที่ใช้กันทั่วไปในโรงงานปัจจุบัน และจำเป็นต้องดำเนินการผ่านวิชันซิสเต็มและปัญญาประดิษฐ์ นอกจากนี้ หุ่นยนต์ร่วมปฏิบัติงานในสาขาแนวสัมผัสคือหุ่นยนต์ที่ใช้ในการผ่าตัด เช่น การผ่าตัดตาด้วยหุ่นยนต์ตัวแรกที่ดำเนินการในปี 2559 บางทีที่มีชื่อเสียงที่สุดในบรรดาเหล่านี้คือระบบการผ่าตัดหุ่นยนต์ daVinci ของ Intuitive Surgical ซึ่งแม้ว่าจะดูเหมาะสม แต่ก็ไม่ได้ถูกกำหนดให้เป็น โคโบติกโดยผู้พัฒนา ศัลยแพทย์เป็นผู้ควบคุมทุกการเคลื่อนไหวของหุ่นยนต์ แต่ด้วยความแม่นยำที่มือมนุษย์ไม่สามารถเข้าใกล้ได้
ด้วยการควบคุมด้วยหุ่นยนต์ ศัลยแพทย์สามารถผ่าตัดผ่านแผลที่เล็กลง ลดขั้นตอนการบุกรุก และเร่งการฟื้นตัวของผู้ป่วย
เห็นได้ชัดว่าความแม่นยำและการควบคุมมอเตอร์ที่ดีในระดับนี้สามารถพบได้ในการใช้งานนับไม่ถ้วนในสภาพแวดล้อมอุตสาหกรรม อย่างไรก็ตาม หุ่นยนต์ร่วมปฏิบัติงานที่มีความแม่นยำสูงในปัจจุบันมีราคาแพงเกินไปสำหรับโรงงานผลิตทั่วไปที่จะจ่ายได้ในขณะนี้