


ด้วยการพัฒนาอย่างรวดเร็วของเทคโนโลยีมอเตอร์สมัยใหม่ เทคโนโลยีไฟฟ้ากำลังสมัยใหม่ เทคโนโลยีไมโครอิเล็กทรอนิกส์ เทคโนโลยีวัสดุแม่เหล็กถาวร เทคโนโลยีการควบคุมความเร็ว AC แบบปรับได้ และเทคโนโลยีการควบคุม เทคโนโลยีเซอร์โว AC แม่เหล็กถาวรมีการพัฒนาอย่างมาก ประสิทธิภาพของระบบเซอร์โว AC แม่เหล็กถาวรมีการปรับปรุงทุกวัน และราคามีแนวโน้มที่จะสมเหตุสมผล ซึ่งทำให้ระบบเซอร์โว AC แม่เหล็กถาวรแทนที่ระบบเซอร์โว DC โดยเฉพาะอย่างยิ่งในด้านความแม่นยำสูง ความต้องการประสิทธิภาพสูงของไดรฟ์เซอร์โวได้กลายเป็น แนวโน้มการพัฒนาระบบขับเคลื่อนเซอร์โวไฟฟ้าสมัยใหม่
ระบบเซอร์โว AC แม่เหล็กถาวรมีข้อดีดังต่อไปนี้:
มอเตอร์แบบไม่ใช้แปรงถ่านและตัวสับเปลี่ยน การทำงานที่เชื่อถือได้ การบำรุงรักษาและบำรุงรักษาง่าย
การกระจายความร้อนที่คดเคี้ยวของสเตเตอร์อย่างรวดเร็ว
ความเฉื่อยเล็กน้อยง่ายต่อการปรับปรุงความเร็วของระบบ
เหมาะสำหรับสถานะการทำงานความเร็วสูงและแรงบิดสูง
ภายใต้กำลังเดียวกัน ปริมาตรและน้ำหนักที่น้อยกว่า ใช้กันอย่างแพร่หลายในเครื่องมือกล อุปกรณ์เครื่องจักรกล กลไกการจัดการ อุปกรณ์การพิมพ์ หุ่นยนต์ประกอบ เครื่องจักรแปรรูป เครื่องม้วนความเร็วสูง เครื่องจักรสิ่งทอ และโอกาสอื่น ๆ เพื่อตอบสนองความต้องการในการพัฒนาของ สนามส่ง.
หลังจากการพัฒนาโหมดอะนาล็อกและไฮบริด ไดรเวอร์ของระบบเซอร์โว AC แบบแม่เหล็กถาวรได้เข้าสู่ยุคดิจิทัล ไดรฟ์เซอร์โวแบบดิจิทัลเต็มรูปแบบไม่เพียงแต่เอาชนะการกระจายขนาดใหญ่ การเลื่อนเป็นศูนย์ ความน่าเชื่อถือต่ำ และการกำหนดเซอร์โวแบบอะนาล็อกอื่นๆ เท่านั้น แต่ยังช่วยให้ใช้ประโยชน์จากการควบคุมแบบดิจิทัลได้อย่างเต็มที่ในด้านความแม่นยำในการควบคุมและวิธีการควบคุมที่ยืดหยุ่น ทำให้ไดรฟ์เซอร์โวไม่เพียงเรียบง่าย โครงสร้าง แต่ยังมีประสิทธิภาพที่เชื่อถือได้มากขึ้น ตอนนี้ระบบเซอร์โวประสิทธิภาพสูงส่วนใหญ่ของระบบเซอร์โว AC แม่เหล็กถาวรรวมถึงเซอร์โวมอเตอร์ AC แบบซิงโครนัสแม่เหล็กถาวรและเซอร์โวเซอร์โวซิงโครนัสแม่เหล็กถาวรแบบดิจิตอลเต็มรูปแบบสองส่วน
ไดรฟ์เซอร์โวประกอบด้วยสองส่วน: ฮาร์ดแวร์ไดรฟ์และอัลกอริทึมการควบคุม อัลกอริธึมการควบคุมเป็นหนึ่งในเทคโนโลยีสำคัญในการกำหนดประสิทธิภาพของระบบเซอร์โว AC ซึ่งเป็นส่วนหลักของการปิดล้อมเทคโนโลยีเซอร์โว AC ต่างประเทศและแกนหลักของการผูกขาดเทคโนโลยี
โครงสร้างพื้นฐานของระบบเซอร์โวแม่เหล็กถาวร AC
ไดรเวอร์เซอร์โวแบบซิงโครนัสแบบแม่เหล็กถาวรของ Ac ส่วนใหญ่ประกอบด้วยหน่วยควบคุมเซอร์โว, หน่วยขับเคลื่อนพลังงาน, หน่วยส่วนต่อประสานการสื่อสาร, เซอร์โวมอเตอร์และอุปกรณ์ตรวจจับป้อนกลับที่สอดคล้องกัน โครงสร้างแสดงในรูปที่ 1 ชุดควบคุมเซอร์โวประกอบด้วยตัวควบคุมตำแหน่ง ตัวควบคุมความเร็ว ตัวควบคุมแรงบิดและกระแส และอื่นๆ ไดรเวอร์ซิงโครนัสแม่เหล็กถาวร AC ของเราผสานรวมเทคโนโลยีการควบคุมขั้นสูงและกลยุทธ์การควบคุม ดังนั้นจึงเหมาะสมอย่างยิ่งสำหรับความแม่นยำสูง ความต้องการประสิทธิภาพสูงของสนามไดรฟ์เซอร์โว แต่ยังสะท้อนถึงความฉลาดอันทรงพลัง ความยืดหยุ่นที่หาที่เปรียบไม่ได้กับระบบไดรฟ์แบบดั้งเดิม
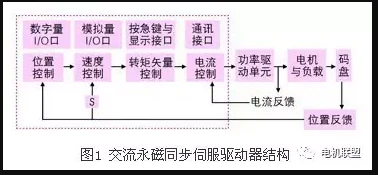
ในปัจจุบัน ไดรเวอร์เซอร์โวกระแสหลักใช้ตัวประมวลผลสัญญาณดิจิทัล (dsp) เป็นแกนควบคุม ข้อได้เปรียบของมันคือสามารถใช้อัลกอริธึมการควบคุมที่ซับซ้อนมากขึ้นได้ และสสารจะถูกแปลงเป็นดิจิทัล เครือข่าย และชาญฉลาด อุปกรณ์ไฟฟ้าโดยทั่วไปใช้โมดูลพลังงานอัจฉริยะ (ipm) เป็นการออกแบบหลักของวงจรไดรฟ์ วงจรไดรฟ์รวมภายในของ ipm และมีวงจรป้องกันแรงดันเกิน กระแสเกิน ความร้อนสูงเกินไป แรงดันต่ำ และวงจรป้องกันการตรวจจับข้อผิดพลาดอื่นๆ ในวงจรหลักยังเพิ่มวงจรซอฟต์สตาร์ท เพื่อลดผลกระทบของกระบวนการเริ่มต้นที่มีต่อผู้ขับขี่
ไดรเวอร์เซอร์โวสามารถแบ่งออกเป็นสองโมดูล บอร์ดพลังงานและบอร์ดควบคุม ดังแสดงในรูปที่ 2 แผ่นพลังงาน (แผ่นไดรฟ์) เป็นแผนกไฟฟ้าแรงสูงซึ่งประกอบด้วยสองยูนิต หนึ่งคือยูนิตขับเคลื่อนพลังงาน ipm ที่ใช้ขับเคลื่อนมอเตอร์ และอีกอันคือยูนิตจ่ายไฟแบบสวิตชิ่งเพื่อจ่ายพลังงานแบบดิจิตอลและอนาล็อกสำหรับทั้งระบบ
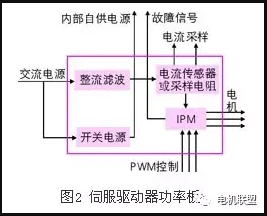
บอร์ดควบคุมคือส่วนกระแสไฟอ่อน แกนควบคุมของมอเตอร์และพาหะวิ่งของอัลกอริธึมการควบคุมแกนของเทคโนโลยีไดรเวอร์เซอร์โว บอร์ดควบคุมส่งสัญญาณ pwm ผ่านอัลกอริธึมที่สอดคล้องกัน ซึ่งใช้เป็นสัญญาณขับเคลื่อนของวงจรขับเพื่อเปลี่ยนกำลังขับของอินเวอร์เตอร์ เพื่อให้บรรลุวัตถุประสงค์ในการควบคุมเซอร์โวมอเตอร์ AC แบบซิงโครนัสแม่เหล็กถาวรสามเฟส
หน่วยขับเคลื่อนไฟฟ้า
อันดับแรก หน่วยขับกำลังจะแก้ไขอินพุตสามเฟสหรือกำลังหลักผ่านวงจรเรียงกระแสฟูลบริดจ์สามเฟสเพื่อให้ได้กระแสตรงที่สอดคล้องกัน เซอร์โวมอเตอร์ AC แบบซิงโครนัสแม่เหล็กถาวรสามเฟสขับเคลื่อนโดยตัวแปลงความถี่แรงดันไฟฟ้าไซน์ไซน์ pwm สามเฟสหลังจากการแก้ไขที่ดี กระบวนการทั้งหมดของหน่วยขับเคลื่อนไฟฟ้าสามารถอธิบายง่ายๆ ได้ว่าเป็นกระบวนการ ac-dc-ac วงจรทอพอโลยีหลักของ ac-dc คือวงจรเรียงกระแสสามเฟสแบบฟูลบริดจ์ที่ไม่มีการควบคุม
ส่วนอินเวอร์เตอร์ (dc-ac) ใช้โมดูลพลังงานอัจฉริยะ (ipm) ซึ่งรวมวงจรไดรฟ์ วงจรป้องกัน และสวิตช์เปิดปิด โทโพโลยีหลักคือแผนภาพวงจรอินเวอร์เตอร์สามเฟสที่แสดงในรูปที่ 3 การใช้เทคนิคการมอดูเลตความกว้างพัลส์ (pwm) การมอดูเลตความกว้างพัลส์ (PWM) จะเปลี่ยนความถี่ของรูปคลื่นเอาต์พุตของอินเวอร์เตอร์โดยการเปลี่ยนการสลับบน - เวลาปิดของทรานซิสเตอร์กำลัง และเปลี่ยนอัตราส่วนเวลาเปิด-ปิดของทรานซิสเตอร์ในทุก ๆ ครึ่งรอบ กล่าวคือ โดยการเปลี่ยนความกว้างของพัลส์เพื่อเปลี่ยนค่าเสริมแรงดันขาออกของอินเวอร์เตอร์เพื่อให้บรรลุวัตถุประสงค์ของการควบคุมพลังงาน
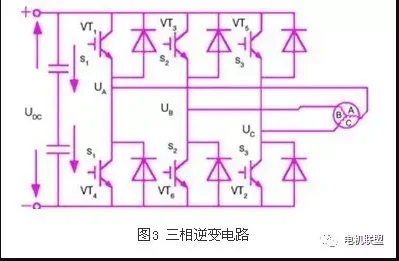
vt1 ~ vt6 ในรูปที่ 3 คือท่อสวิตช์ไฟหกหลอด s1, s2 และ s3 ตามลำดับแสดงถึงแขนสะพานสามอัน สถานะสวิตช์ของแขนบริดจ์แต่ละอันระบุไว้ดังนี้: เมื่อท่อสวิตช์ของแขนบริดจ์ด้านบนอยู่ในสถานะ "เปิด" (ตอนนี้ท่อสวิตช์ของแขนบริดจ์ด้านล่างต้องอยู่ในสถานะ "ปิด") สถานะสวิตช์คือ 1; เมื่อท่อสวิตช์แขนสะพานด้านล่างอยู่ในสถานะ "เปิด" (จากนั้นท่อสวิตช์แขนสะพานด้านล่างต้องอยู่ในสถานะ "ปิด") สถานะสวิตช์คือ 0 แขนสะพานทั้งสามมีเพียงสองสถานะคือ "0" และ "1" ดังนั้น s1, s2 และ s3 จึงสร้างโหมดหลอดสวิตชิ่งแปดโหมดคือ 000, 001, 010, 011, 100, 101 และ 111 ซึ่งระหว่างโหมดการสลับ 000 และ 111 ทำให้แรงดันเอาต์พุตของอินเวอร์เตอร์เป็นศูนย์ ดังนั้นโหมดการสลับนี้จึงเรียกว่าสถานะศูนย์ แรงดันสายเอาต์พุตคือ uab, ubc และ uca และแรงดันเฟสคือ ua, ub และ uc โดยที่ udc คือแรงดันแหล่งจ่ายไฟ DC สามารถรับการวิเคราะห์ตารางที่แนบมาได้ตามข้างต้น

ชุดควบคุม
ชุดควบคุมเป็นแกนหลักของระบบเซอร์โว AC ทั้งหมด ตระหนักถึงการควบคุมตำแหน่งระบบ การควบคุมความเร็ว แรงบิด และตัวควบคุมกระแส ตัวประมวลผลสัญญาณดิจิทัล (dsp) ไม่เพียงแต่มีความสามารถในการประมวลผลข้อมูลที่รวดเร็วเท่านั้น แต่ยังผสานรวม ASIC ที่สมบูรณ์สำหรับการควบคุมมอเตอร์ เช่น ตัวแปลง a/d, เครื่องกำเนิด pwm, วงจรตัวนับเวลา, วงจรสื่อสารแบบอะซิงโครนัส, ตัวรับส่งสัญญาณบัส และสแตติกที่ตั้งโปรแกรมได้ด้วยความเร็วสูง ram และหน่วยความจำโปรแกรมความจุขนาดใหญ่ ไดรเวอร์เซอร์โวตระหนักถึงการควบคุมเวกเตอร์ (vc) โดยการใช้หลักการควบคุมของการวางแนวสนามแม่เหล็ก (foc) และการแปลงพิกัด และควบคุมมอเตอร์โดยการรวมโหมดควบคุมการมอดูเลตความกว้างพัลส์คลื่นไซน์ (spwm) การควบคุมเวกเตอร์ของมอเตอร์ซิงโครนัสแม่เหล็กถาวรโดยทั่วไปจะควบคุมกระแสหรือแรงดันไฟฟ้าของสเตเตอร์โดยการตรวจจับหรือประมาณตำแหน่งและแอมพลิจูดของฟลักซ์ของโรเตอร์ของมอเตอร์ ด้วยวิธีนี้ แรงบิดของมอเตอร์จะสัมพันธ์กับฟลักซ์และกระแสเท่านั้น ซึ่งคล้ายกับวิธีการควบคุมของมอเตอร์กระแสตรง และได้รับประสิทธิภาพการควบคุมที่สูง สำหรับมอเตอร์ซิงโครนัสแม่เหล็กถาวร ตำแหน่งฟลักซ์ของโรเตอร์จะเหมือนกับตำแหน่งเชิงกลของโรเตอร์ ด้วยวิธีนี้ ตำแหน่งของฟลักซ์ของโรเตอร์ของมอเตอร์สามารถทราบได้โดยการตรวจจับตำแหน่งที่แท้จริงของโรเตอร์ เพื่อให้การควบคุมเวกเตอร์ของมอเตอร์ซิงโครนัสแม่เหล็กถาวรนั้นง่ายขึ้นเมื่อเทียบกับของมอเตอร์อะซิงโครนัส

ไดรเวอร์เซอร์โวควบคุมเซอร์โวมอเตอร์แม่เหล็กถาวร AC (pmsm)
เมื่อไดรเวอร์เซอร์โวควบคุมเซอร์โวมอเตอร์แม่เหล็กถาวร AC จะสามารถทำงานภายใต้โหมดควบคุมกระแส (แรงบิด) ความเร็วและตำแหน่งตามลำดับ แผนภาพบล็อกโครงสร้างการควบคุมของระบบแสดงในรูปที่ 4 เนื่องจากเซอร์โวมอเตอร์แม่เหล็กถาวร AC (pmsm) ใช้การกระตุ้นด้วยแม่เหล็กถาวร สนามแม่เหล็กจึงถือเป็นค่าคงที่ ในขณะเดียวกัน ความเร็วมอเตอร์ของเซอร์โวมอเตอร์แม่เหล็กถาวร AC คือความเร็วแบบซิงโครนัส นั่นคือ การหมุนของมันคือศูนย์ เงื่อนไขเหล่านี้ช่วยลดความซับซ้อนของแบบจำลองทางคณิตศาสตร์ของไดรเวอร์เซอร์โว AC ที่ขับเคลื่อนเซอร์โวมอเตอร์แม่เหล็กถาวร AC ได้อย่างมาก ดังที่เห็นได้จากรูปที่ 4 ระบบจะขึ้นอยู่กับการวัดค่าป้อนกลับกระแสสองเฟส (ia, ib) ของมอเตอร์และตำแหน่งมอเตอร์ โดยการรวมกระแสเฟสที่วัดได้ (ia, ib) เข้ากับข้อมูลตำแหน่ง ส่วนประกอบ id และ iq ได้รับจากการเปลี่ยนพิกัด (จากระบบพิกัด a, b, c ไปยังระบบพิกัดโรเตอร์ d, q) จากนั้น เข้าสู่หน่วยงานกำกับดูแลปัจจุบันของตน เอาต์พุตของตัวควบคุมกระแสไฟฟ้าต้องผ่านการเปลี่ยนแปลงพิกัดแบบย้อนกลับ (จากระบบพิกัด d, q เป็นระบบพิกัด a, b, c) เพื่อรับคำสั่งแรงดันไฟฟ้าสามเฟส ชิปควบคุมผ่านคำสั่งแรงดันไฟฟ้าสามเฟส หลังจากการย้อนกลับและการหน่วงเวลา จะได้รับเอาต์พุตคลื่น 6 pwm ไปยังอุปกรณ์ไฟฟ้าเพื่อควบคุมการทำงานของมอเตอร์ ในระบบภายใต้โหมดการป้อนคำสั่งที่แตกต่างกัน คำสั่งและผลป้อนกลับผ่านตัวควบคุมการควบคุมที่สอดคล้องกัน รับคำสั่งอ้างอิงระดับถัดไป ในลูปปัจจุบัน ส่วนประกอบกระแสแรงบิด (iq) ของแกน d, q คือเอาต์พุตหรือภายนอกที่กำหนดโดยตัวควบคุมความเร็ว โดยทั่วไป ส่วนประกอบฟลักซ์เป็นศูนย์ (id=0) แต่เมื่อความเร็วมากกว่าค่าจำกัด ค่าความเร็วที่สูงขึ้นสามารถรับได้จากการทำให้แม่เหล็กอ่อนลง (id "0")
การแปลงจากระบบพิกัด a, b, c เป็นระบบพิกัด d, q เกิดขึ้นได้จากการแปลงของคลาร์กและพาร์ก การแปลงจากพิกัด dq เป็น a, b, c เกิดขึ้นได้ด้วยการแปลงแบบตรงกันข้ามของคลาร์กและปาร์กเกอร์