


ระบบการใช้งานมอเตอร์เชิงเส้นไม่ได้เป็นเพียงมอเตอร์เชิงเส้นที่มีประสิทธิภาพดีเท่านั้น แต่ยังเป็นระบบควบคุมที่สามารถบรรลุข้อกำหนดทางเทคนิคและเศรษฐกิจภายใต้เงื่อนไขที่ปลอดภัยและเชื่อถือได้ ด้วยการพัฒนาเทคโนโลยีการควบคุมอัตโนมัติและเทคโนโลยีไมโครคอมพิวเตอร์ มีวิธีการควบคุมมอเตอร์เชิงเส้นมากขึ้นเรื่อยๆ การวิจัยเกี่ยวกับเทคโนโลยีการควบคุมมอเตอร์เชิงเส้นสามารถแบ่งออกเป็นสามด้าน: หนึ่งคือเทคโนโลยีการควบคุมแบบดั้งเดิม สองคือเทคโนโลยีการควบคุมที่ทันสมัย สามคือเทคโนโลยีการควบคุมอัจฉริยะ
เทคนิคการควบคุมแบบดั้งเดิม เช่น การควบคุมป้อนกลับ PID และการควบคุมการแยกส่วนได้ถูกนำมาใช้กันอย่างแพร่หลายในระบบเซอร์โว AC การควบคุมแบบ PID ประกอบด้วยข้อมูลในอดีต ปัจจุบัน และอนาคตในกระบวนการควบคุมแบบไดนามิก และการกำหนดค่าเกือบจะเหมาะสมที่สุด มีความทนทานสูง เป็นโหมดการควบคุมพื้นฐานที่สุดในระบบขับเคลื่อนเซอร์โวมอเตอร์ AC เพื่อปรับปรุงเอฟเฟ็กต์การควบคุม มักใช้การควบคุมการแยกส่วนและการควบคุมเวกเตอร์
เทคโนโลยีและการประยุกต์ใช้การควบคุมมอเตอร์เชิงเส้น
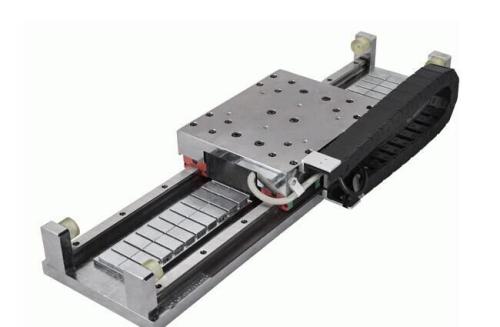
รูปถ่าย: Zhongweixing QXL direct drive products
เทคโนโลยีการควบคุมแบบดั้งเดิมนั้นง่ายและมีประสิทธิภาพเมื่อโมเดลวัตถุคงที่ ไม่เปลี่ยนแปลง และเป็นเชิงเส้น และเงื่อนไขการทำงานและสภาพแวดล้อมการทำงานได้รับการแก้ไข แต่ในโอกาสที่มีความแม่นยำสูงป้อนไมโครฟีดประสิทธิภาพสูง เราต้องพิจารณาการเปลี่ยนแปลงของโครงสร้างวัตถุและพารามิเตอร์ อิทธิพลที่ไม่เชิงเส้นทุกชนิด การเปลี่ยนแปลงสภาพแวดล้อมในการทำงาน และการรบกวนจากสิ่งแวดล้อม และการเปลี่ยนแปลงของเวลาและปัจจัยความไม่แน่นอนอื่น ๆ เพื่อให้ได้ผลการควบคุมที่น่าพอใจ ดังนั้นเทคโนโลยีการควบคุมสมัยใหม่จึงได้รับความสนใจอย่างมากในการวิจัยการควบคุมมอเตอร์เซอร์โวเชิงเส้น วิธีการควบคุมทั่วไป ได้แก่ การควบคุมแบบปรับได้ การควบคุมโครงสร้างตัวแปรโหมดเลื่อน การควบคุมที่แข็งแกร่ง และการควบคุมอัจฉริยะ
ในช่วงไม่กี่ปีที่ผ่านมา การควบคุมแบบฟัซซีลอจิก การควบคุมโครงข่ายประสาทเทียม และวิธีการควบคุมอัจฉริยะอื่นๆ ได้ถูกนำมาใช้ในการควบคุมระบบขับเคลื่อนมอเตอร์เชิงเส้น ในปัจจุบัน Fuzzy Logic, Neural Network, PID, H∞ control และวิธีการควบคุมแบบสมบูรณ์อื่นๆ ที่มีอยู่ถูกรวมเข้าด้วยกัน เรียนรู้จากกันและกัน เพื่อให้ได้ประสิทธิภาพการควบคุมที่ดีขึ้น
การประยุกต์ใช้เทคโนโลยีการควบคุมการขับเคลื่อนของมอเตอร์เชิงเส้นมีดังนี้:
ระบบ CNC สำหรับการกลึงลูกสูบ
ในระบบป้อนเครื่องมือกล ความแตกต่างที่ใหญ่ที่สุดระหว่างไดรฟ์มอเตอร์เชิงเส้นและไดรฟ์มอเตอร์โรตารีดั้งเดิมคือการยกเลิกการเชื่อมโยงการส่งกำลังเชิงกลจากมอเตอร์ไปยังโต๊ะทำงาน (แผ่นลาก) ความยาวของห่วงโซ่การส่งฟีดเครื่องมือกลสั้นลง เป็นศูนย์ ดังนั้นโหมดการส่งสัญญาณนี้จึงเรียกอีกอย่างว่า "การส่งสัญญาณเป็นศูนย์" เป็นเพราะโหมด "เกียร์ศูนย์" นี้ทำให้โหมดขับเคลื่อนมอเตอร์แบบหมุนเดิมไม่สามารถเข้าถึงดัชนีประสิทธิภาพและข้อดีได้ ประการแรก การตอบสนองความเร็วสูง เนื่องจากชิ้นส่วนส่งกำลังเชิงกลบางชิ้นที่มีค่าคงที่ของเวลาตอบสนองสูง (เช่น ลีดสกรู ฯลฯ) จะถูกกำจัดออกจากระบบโดยตรง ประสิทธิภาพการตอบสนองแบบไดนามิกของระบบควบคุมวงปิดทั้งหมดจึงดีขึ้นอย่างมาก และการตอบสนองนั้นไวและรวดเร็วมาก . ประการที่สองความแม่นยำสูง ระบบขับเคลื่อนเชิงเส้นจะยกเลิกช่องว่างในการส่งและข้อผิดพลาดที่เกิดจากกลไกทางกล เช่น ลีดสกรู และลดข้อผิดพลาดในการติดตามที่เกิดจากความล่าช้าของระบบส่งกำลังระหว่างการเคลื่อนที่ของการแก้ไข ความแม่นยำในการระบุตำแหน่งของเครื่องมือกลสามารถปรับปรุงได้อย่างมากโดยการตรวจจับตำแหน่งเชิงเส้นและการควบคุมป้อนกลับ กลไกการเคลื่อนที่เชิงเส้นโดยใช้มอเตอร์เชิงเส้นได้ถูกนำมาใช้อย่างประสบความสำเร็จในการกลึง CNC และเจียรชิ้นงานด้วยส่วนพิเศษ เนื่องจากการตอบสนองที่รวดเร็วและความแม่นยำสูง ศูนย์วิจัยการตัดแบบไม่วงกลมของ National University of Defence Technology มุ่งเป้าไปที่ชิ้นส่วนที่ไม่เป็นรูปวงกลมที่มีผลผลิตมากที่สุด โดยได้พัฒนาสัญญาณรบกวนความถี่สูงและหน่วยป้อน NC ระยะชักขนาดใหญ่โดยใช้มอเตอร์เชิงเส้น เมื่อใช้กับเครื่องมือเครื่องจักร CNC แบบลูกสูบ ขนาดของโต๊ะคือ 600 มม. × 320 มม. ระยะชัก 100 มม. แรงขับสูงสุดคือ 160 นิวตัน และความเร่งสูงสุดถึง 13 ก. เนื่องจากชุดลิเนียร์มอเตอร์และโต๊ะได้รับการแก้ไขร่วมกัน จึงสามารถใช้เฉพาะการควบคุมวงปิดเท่านั้น
แผนภาพระบบควบคุมของยูนิตนี้แสดงอยู่ในรูป
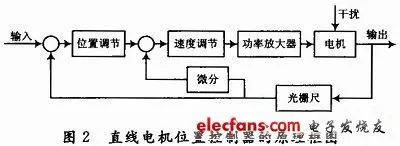
นี่คือระบบวงปิดคู่ โดยวงในเป็นวงความเร็วและวงนอกเป็นวงตำแหน่ง ไม้บรรทัดตะแกรงความแม่นยำสูงใช้เป็นองค์ประกอบตรวจจับตำแหน่ง ความแม่นยำของตำแหน่งขึ้นอยู่กับความละเอียดของตะแกรง และข้อผิดพลาดทางกลของระบบสามารถกำจัดได้โดยการป้อนกลับเพื่อให้ได้ความแม่นยำสูงขึ้น
เปิดระบบ CNC ด้วยมอเตอร์เชิงเส้น
ระบบ NC ประกอบด้วย PC และตัวควบคุมการเคลื่อนไหวที่ตั้งโปรแกรมได้แบบเปิด ไมโครคอมพิวเตอร์ทั่วไปและระบบปฏิบัติการ Windows ใช้เป็นแพลตฟอร์ม ตัวควบคุมการเคลื่อนไหวในรูปแบบของปลั๊กอินมาตรฐานบนพีซีถูกใช้เป็นแกนควบคุมเพื่อรับรู้การเปิดระบบ NC รูปแบบการออกแบบโดยรวมของระบบซีเอ็นซีแบบเปิดที่ใช้มอเตอร์เชิงเส้นแสดงในรูปที่ 3
ระบบใช้รูปแบบการเสียบการ์ดควบคุมการเคลื่อนไหว PCI-8132 ลงในช่องเสียบส่วนขยายของพีซี ซึ่งประกอบด้วยพีซี การ์ดควบคุมการเคลื่อนไหว ไดรเวอร์เซอร์โว มอเตอร์เชิงเส้น โต๊ะทำงาน CNC และอื่นๆ ในหมู่พวกเขา โต๊ะทำงาน CNC ขับเคลื่อนด้วยมอเตอร์เชิงเส้น การควบคุมเซอร์โวและการควบคุมลอจิกของเครื่องจักรเสร็จสมบูรณ์โดยตัวควบคุมการเคลื่อนไหว ตัวควบคุมการเคลื่อนไหวสามารถตั้งโปรแกรมได้ ในทางของการตีความรูทีนย่อยการเคลื่อนไหวและการดำเนินการของโปรแกรม CNC (รหัส G ฯลฯ ., รองรับการขยายตัวของผู้ใช้). PCI-8132 คือ 2-การ์ดควบคุมการเคลื่อนที่ของแกนที่มีอินเทอร์เฟซ PCI สามารถสร้างพัลส์ความถี่สูงเพื่อขับเคลื่อนสเต็ปเปอร์มอเตอร์และเซอร์โวมอเตอร์ ควบคุมการเคลื่อนที่ของมอเตอร์สองแกน และตระหนักถึงการแก้ไขเชิงเส้นและวงกลม ในการตัดเฉือน CNC จะมีการป้อนกลับตำแหน่ง บัส PCI ค่อยๆแทนที่บัส ISA ในเทคโนโลยีการควบคุมอุตสาหกรรมในปัจจุบัน กลายเป็นรูปแบบบัสกระแสหลัก มีข้อดีมากมาย เช่น Plug and Play (Plug and Play) การแบ่งปันการขัดจังหวะ บัสที่พบมากที่สุดในพีซี