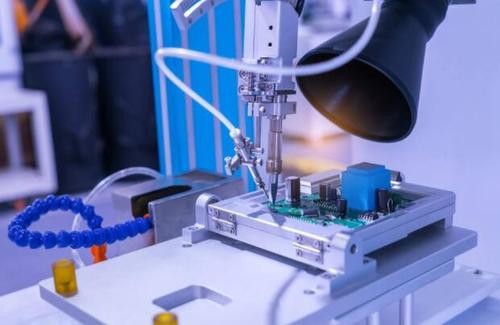
ระบบวิชันซิสเต็มประกอบด้วยส่วนต่างๆ ดังต่อไปนี้
1. กล้อง: กล้องอัจฉริยะขาวดำ, กล้องอัจฉริยะสแกนเส้น, กล้องอัจฉริยะสี, กล้องอัจฉริยะ CMOS, เครื่องอ่านรหัส ฯลฯ
2. การ์ดบอร์ด: การ์ดรับภาพขาวดำ, การ์ดบีบอัด / คลายการบีบอัดภาพ, การ์ดรับสี, บอร์ดอินเทอร์เฟซ 1394, บอร์ดประมวลผลภาพ ฯลฯ
3. ชุดซอฟต์แวร์: ซอฟต์แวร์ประมวลผลภาพ, ซอฟต์แวร์เครื่องมือวิชันซิสเต็ม;
4. กล้องอุตสาหกรรม: กล้อง cmos, กล้องสี ccd, กล้องอาเรย์พื้นที่, กล้องลิงค์กล้อง, กล้องสแกนเส้น, กล้องอินฟราเรด, กล้องความเร็วสูง, กล้องอินเตอร์เฟส 1394;
5. เลนส์อุตสาหกรรม: เลนส์กล้อง, แว่นขยาย, เลนส์ความละเอียดสูง, เลนส์สแกนภาพ, เลนส์รวม, กล้องโทรทรรศน์, เลนส์กล้อง
6. แหล่งกำเนิดแสง: แหล่งกำเนิดแสง LED, ระบบไฟซีนอน, ระบบไฟ UV, แหล่งกำเนิดแสงอินฟราเรด, ระบบไฟใยแก้วนำแสง, ระบบไฟฟลูออเรสเซนต์
7. ผลิตภัณฑ์เสริม: บล็อกสอบเทียบ, ตะแกรง, แหวน, สายไฟและขั้วต่อ, แหล่งจ่ายไฟ, แผ่นด้านล่าง;
8. ระบบประมวลผลภาพ: อักขระออปติคัล, ระบบจดจำ, เทคโนโลยีอัตโนมัติ/หุ่นยนต์, ระบบภาพอินฟราเรด;
9. ระบบออปติคอล: กล้องจุลทรรศน์, เลเซอร์สแกนเนอร์, กล้องวิดีโออิเล็กทรอนิกส์, กล้องเอนโดสโคปอุตสาหกรรม
กระบวนการทำงานของระบบวิชันซิสเต็ม:
1. ตัวตรวจจับตำแหน่งชิ้นงานตรวจพบว่าวัตถุเคลื่อนที่เข้าใกล้ศูนย์กลางขอบเขตการมองเห็นของระบบกล้อง และส่งพัลส์ทริกเกอร์ไปยังส่วนการรับภาพ
2. ส่วนการรับภาพจะส่งพัลส์เริ่มต้นไปยังกล้องและระบบไฟตามลำดับตามขั้นตอนและความล่าช้าที่ตั้งไว้ล่วงหน้า
3 กล้องจะหยุดการสแกนปัจจุบันและเริ่มการสแกนเฟรมใหม่ หรือกล้องอยู่ในสถานะรอก่อนที่พัลส์เริ่มต้นจะมาถึง และเริ่มการสแกนเฟรมหลังจากพัลส์เริ่มต้นมาถึง
4. เปิดกลไกการรับแสงก่อนที่กล้องจะเริ่มสแกนเฟรมใหม่ และสามารถตั้งเวลาเปิดรับแสงล่วงหน้าได้
5. พัลส์เริ่มต้นอีกครั้งจะเปิดไฟส่องสว่าง และเวลาเปิดไฟควรตรงกับเวลาเปิดรับแสงของกล้อง
6 หลังจากการเปิดรับแสงของกล้อง การสแกนและเอาต์พุตของเฟรมภาพจะเริ่มขึ้นอย่างเป็นทางการ
7 ส่วนการรับภาพจะรับสัญญาณวิดีโออะนาล็อกผ่าน A/D เพื่อแปลงเป็นดิจิทัล หรือรับข้อมูลวิดีโอดิจิทัลโดยตรงหลังจากที่กล้องแปลงเป็นดิจิทัลแล้ว
8. ส่วนการรับภาพจะเก็บภาพดิจิทัลไว้ในหน่วยความจำของโปรเซสเซอร์หรือคอมพิวเตอร์
9. โปรเซสเซอร์ประมวลผล วิเคราะห์ และจดจำภาพเพื่อให้ได้ผลลัพธ์การวัดหรือค่าควบคุมเชิงตรรกะ
10. ประมวลผลผลลัพธ์เพื่อควบคุมการทำงานของไปป์ไลน์ ดำเนินการจัดตำแหน่ง แก้ไขข้อผิดพลาดของการเคลื่อนไหว ฯลฯ