


เมื่อออกแบบโครงการระบบอัตโนมัติที่เกี่ยวข้องกับวัตถุเคลื่อนที่หรือฟังก์ชันการเคลื่อนไหวซ้ำๆ โครงการจะได้รับประโยชน์จากการรวมหุ่นยนต์ การเลือกประเภทหุ่นยนต์ที่เหมาะสมจะช่วยลดต้นทุนการออกแบบและเพิ่มอัตราความสำเร็จ การใช้งานอย่างง่ายใช้เพียงชุดของการเคลื่อนไหวที่ตั้งโปรแกรมไว้ซ้ำๆ แต่การเพิ่มระบบวิชันซิสเต็มหรือการเพิ่มชุดอุปกรณ์ตรวจจับภาคสนามที่เชื่อมต่อกับระบบควบคุมหุ่นยนต์ สามารถทำให้หุ่นยนต์บรรลุการเคลื่อนไหวแบบปรับตัวได้ ซึ่งสามารถเปลี่ยนการเคลื่อนไหวจริงของ หุ่นยนต์.
ผู้จำหน่ายหุ่นยนต์สามารถช่วยผู้ใช้เลือกระบบที่มีความสามารถในการระบุตำแหน่ง มีวิดีโอมากมายบนอินเทอร์เน็ตที่แสดงระบบหุ่นยนต์ในอิริยาบถต่างๆ ดังนั้นโปรดจำไว้ว่าเมื่อดูวิดีโอเหล่านี้ หากมาจากผู้ผลิต หุ่นยนต์ในวิดีโอมักจะทำงานที่ขีดจำกัดของประสิทธิภาพ แต่ในการใช้งานจริง หุ่นยนต์จะทำงานอย่างต่อเนื่องไม่ได้เมื่อประสิทธิภาพการทำงานถึงขีดจำกัด
ผู้ผลิตหุ่นยนต์หลายรายนำเสนอซอฟต์แวร์การสร้างแบบจำลองและการจำลองเพื่อช่วยลูกค้าเลือกหุ่นยนต์ที่ตรงกับความต้องการของพวกเขามากที่สุด "LOSTPED" ช่วยในการกำหนดข้อมูลที่จำเป็นในการพัฒนาพารามิเตอร์ของหุ่นยนต์ โหลด แนวโน้ม ความเร็ว การทำงาน ความแม่นยำ สภาพแวดล้อม และรอบภารกิจ เป็นจุดข้อมูลที่จำเป็นสำหรับการวางแผนและออกแบบระบบหุ่นยนต์หรือแอปพลิเคชันควบคุมการเคลื่อนไหวอย่างเหมาะสม
มีหุ่นยนต์ทั่วไปหลายประเภทที่ลูกค้าสามารถเลือกได้ หุ่นยนต์แต่ละตัวมีคุณสมบัติเพิ่มเติมในการปรับแต่งการใช้งานตามความต้องการของลูกค้า
หุ่นยนต์หลายข้อต่อ
เมื่อคนส่วนใหญ่นึกถึงหุ่นยนต์อุตสาหกรรม พวกเขานึกภาพหุ่นยนต์หลายข้อต่อ หุ่นยนต์ประเภทนี้มักปรากฏในโฆษณาทางโทรทัศน์และวิดีโอเกี่ยวกับอุตสาหกรรม ไม่มีคำจำกัดความที่เข้มงวดของหุ่นยนต์แบบหลายข้อต่อ ซึ่งอธิบายว่ามีฐานยึดอยู่กับที่ซึ่งมีข้อต่อ 4 ถึง 6 แกน อันที่จริง มีหุ่นยนต์แบบประกบที่มีแกนเพียง 2 แกนและมากถึง 10 แกน นอกจากนี้ เครื่องมือปลายแขนกล (EOAT) ยังให้ตัวเลือกการเคลื่อนไหวเพิ่มเติม คุณสมบัติมาตรฐานของหุ่นยนต์หลายข้อต่อคือความสามารถในการทำงานในพื้นที่ 3 มิติหรือพื้นที่ทำงาน พื้นที่ทำงานที่ใหญ่ที่สุดของหุ่นยนต์หลายข้อต่อจะคล้ายกับทรงกลม และมักจะกำหนดจุดในพื้นที่โดยใช้ระบบพิกัดเชิงขั้ว
หุ่นยนต์แบบหลายข้อต่อถูกใช้อย่างแพร่หลายเนื่องจากมีช่วงการทำงานที่กว้าง มันสามารถวางเครื่องมือปลายของแขนหุ่นยนต์บนระนาบจำนวนเกือบไม่จำกัดในเกือบทุกมุม ตัวอย่างเช่น ในการเชื่อม หุ่นยนต์แบบหลายข้อต่อที่ใช้เทคนิคการเชื่อมแบบใดแบบหนึ่งจะมีความต่อเนื่องและทำซ้ำได้มากกว่ามนุษย์ เมื่อชิ้นงานอยู่ในตำแหน่งคงที่ หัวเชื่อมสามารถระบุระยะ มุม และความเร็วที่เหมาะสมได้อย่างแม่นยำ แม้ว่าชิ้นงานจะไม่ตั้งฉากกับฐานหุ่นยนต์ หุ่นยนต์ก็สามารถใช้เลเซอร์ 3 มิติและวิชันซิสเต็มสำหรับการตรวจสอบที่แม่นยำและทำซ้ำได้ การใช้งานอื่นๆ ของหุ่นยนต์หลายข้อต่อ ได้แก่ การทาสี การเจาะ การแตะ การตัด การหยิบและวาง การจัดการวัสดุ การบรรจุหีบห่อ และการประกอบ
ในบรรดาประเภทของหุ่นยนต์ที่กล่าวถึงในบทความนี้ หุ่นยนต์หลายข้อต่อมีราคาสูงกว่า การเขียนโปรแกรมการเคลื่อนไหวอย่างง่ายของหุ่นยนต์แบบหลายข้อต่อมักทำได้โดยการสอนจุดและการกระทำโดยตรง และการกำหนดตำแหน่งที่ซับซ้อนจำเป็นต้องเขียนโค้ดสำหรับตัวควบคุม พนักงานภาคสนามสามารถปรับเปลี่ยนหรือปรับแต่งตำแหน่งของหุ่นยนต์ได้อย่างละเอียด
หุ่นยนต์ SCARA
หุ่นยนต์แขนหุ่นยนต์ Selective Compliance Assembly (SCARA) มีฐานที่มั่นคงในตำแหน่งคงที่ แขนหุ่นยนต์ของมันยึดอยู่กับแกน z ขณะที่หมุนในแกน x มีข้อต่อแกน xy เพิ่มเติมตรงกลางแขนหุ่นยนต์ แอคชูเอเตอร์เชิงเส้นที่ปลายแขนทำให้แกน Z เคลื่อนที่ 90 องศาไปยังระนาบฐาน และแอคชูเอเตอร์เชิงเส้นมีแกน θ เพิ่มเติม หุ่นยนต์สคาร่าจึงมีทั้งหมดสี่แกน ในหลาย ๆ ด้าน หุ่นยนต์ SCARA เลียนแบบการเคลื่อนไหวของแขนมนุษย์ และพื้นที่ทำงานที่ใหญ่ที่สุดของหุ่นยนต์เทียบเท่ากับส่วนหนึ่งของทรงกระบอก
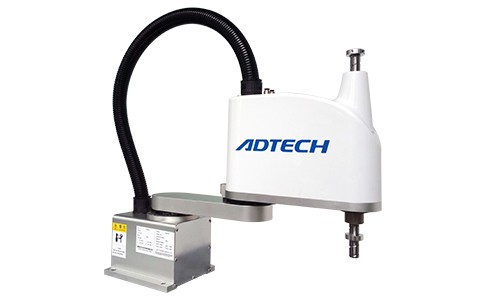
ในการทำงาน แขนหุ่นยนต์ SCARA สามารถทำงานด้วยความเร็วสูงในขณะที่รักษาตำแหน่งที่มีความแม่นยำสูง หากระนาบการทำงานทั้งหมดขนานกัน การจัดการวัสดุและการประกอบผลิตภัณฑ์มักจะทำได้โดยใช้แขนหุ่นยนต์ SCARA การใช้เลเซอร์ดิสเพลสเมนต์ที่ส่วนท้ายของเครื่องมือทำให้สามารถใช้ฟังก์ชันเครื่องมือวัดพิกัดลูกบาศก์ (CMM) ความเร็วสูงในสายการประกอบได้ หุ่นยนต์ SCARA ที่ติดตั้งระบบวิชันซิสเต็มสามารถตรวจสอบแบบไม่สัมผัสได้อย่างแม่นยำ การติดตั้งเลเซอร์ เครื่องตัดพลาสมา และเราเตอร์ที่ปลายเครื่องมือของแขนกลช่วยให้สามารถกัด ตัด และกัดได้อย่างแม่นยำ
น้ำหนักของวัตถุที่หุ่นยนต์ SCARA แบกไว้จะสร้างภาระในแนวรัศมีบนข้อต่อที่หมุนได้ ดังนั้น ตลับลูกปืนของมันจึงต้องแข็งแรงพอที่จะทำงานได้อย่างเต็มที่ตลอดอายุการใช้งานที่คาดไว้ของหุ่นยนต์ โมเมนตัมของโหลดหุ่นยนต์ SCARA ต้องไม่สูงจนมอเตอร์ทำงานช้าลงและแขนหยุดเคลื่อนที่
หุ่นยนต์พิกัดสี่เหลี่ยม
หุ่นยนต์คาร์ทีเซียนมักจะสามารถรับน้ำหนักได้มากกว่าหุ่นยนต์หลายข้อต่อหรือหุ่นยนต์ SCARA ด้วยต้นทุนที่ต่ำกว่า หุ่นยนต์พิกัดสี่เหลี่ยมใช้โครงสร้างเฟรมเพื่อแบ่งปันน้ำหนักบรรทุก (รูปที่ 3) หุ่นยนต์คาร์ทีเซียนเคลื่อนที่เป็นเส้นตรงในแกน x, y และ z และยังถูกจำกัดให้เคลื่อนที่ภายในกรอบที่อาจยาวหลายร้อยหรือหลายพันเมตรหรือฟุต เฟรมสามารถเป็นสไลด์เชิงเส้นมาตรฐานหรือกึ่งมาตรฐานและบอลสกรู สถาปัตยกรรมดังกล่าวช่วยให้หุ่นยนต์ประเภทพิกัดสี่เหลี่ยมเปลี่ยนวัตถุประสงค์ได้หากจำเป็น พื้นที่ทำงานของหุ่นยนต์ประเภทพิกัดคาร์ทีเซียนจะคล้ายกับสี่เหลี่ยมผืนผ้า และใช้ระบบพิกัดคาร์ทีเซียนในการระบุตำแหน่ง
หุ่นยนต์พิกัดสี่เหลี่ยมมักใช้ในการหยิบและวางผลิตภัณฑ์ แต่ยังใช้ในการเคลือบหลุมร่องฟัน เราเตอร์ควบคุม เลเซอร์และเครื่องตัดพลาสม่า หรือการเคลื่อนไหวใดๆ ที่เหมาะสมสำหรับพื้นที่ทำงานของหุ่นยนต์
หุ่นยนต์เดลต้า
หุ่นยนต์เดลต้ามีแขนสามชุดขนานกันและแอคชูเอเตอร์แบบหมุนหรือเชิงเส้น เมื่อออกแรงกระทำต่อแอคทูเอเตอร์ เอฟเฟ็กเตอร์ส่วนปลายจะเคลื่อนที่ในแกน x, y และ z แต่ไม่หมุน หุ่นยนต์เดลต้าได้รับการออกแบบสำหรับการหยิบและวางของที่มีน้ำหนักเบา แต่การใช้งานอื่นๆ ได้แก่ การพิมพ์ 3 มิติ การผ่าตัด และการประกอบ หุ่นยนต์เดลต้าใช้แขนน้ำหนักเบาที่มีความเฉื่อยน้อยมากและเคลื่อนที่เร็วมาก หุ่นยนต์เดลต้าสามารถเคลื่อนที่เป็นวงกลม 360-องศาภายในพื้นที่ทำงาน ซึ่งแตกต่างจากหุ่นยนต์บังคับ